Sensor LiDAR Geosun GS-130X
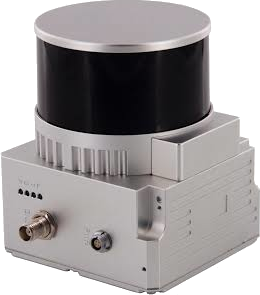
Rendimiento General del Sistema
| Parámetro | Valor |
|---|---|
| Precisión absoluta | 10 cm @ 100 m |
| Densidad de nube de puntos | 350 pts/m² |
| Plataforma de operación | Vehículo / Multirrotor / VTOL |
| Peso | 1.4 kg |
| Dimensiones | 14.2 x 10.9 x 12 cm |
| Temperatura de operación | -20° a +55° C |
| Voltaje | 12V - 24V |
Rendimiento IMU
| Parámetro | Valor |
|---|---|
| Modelo | gSpin 210 |
| Frecuencia de actualización del IMU | 200 Hz |
| Sistema GNSS | GPS L1/L2/L5; GLONASS L1/L2; GAL E1/E5a/E5b; BDS B1c/B1/B2/B2a/B2b/B3 |
| Precisión de posición | < 0.05m |
| Precisión de Inclinación | 0.015° |
| Precisión de Balanceo | 0.015° |
| Precisión de Rumbo | 0.040° |
Rendimiento Escáner Láser
| Parámetro | Valor |
|---|---|
| Rango de Medición | 80 m @ 10% |
| Precisión de Rango | 1cm |
| Número de Líneas Láser | 32 Canales |
| Datos | Doble Eco / 1,280,000 puntos / segundo |
| Campo de Visión (FOV) | 360° |
Eficiencia
| Altura de vuelo | Densidad de puntos (pts/m²) | Cobertura (Ha) |
|---|---|---|
| 50 | 350 | 30 |
| 100 | 200 | 60 |
Software
| Función | Herramienta |
|---|---|
| Postproceso nube de puntos | Point Cloud Creator |
| Planificación de misiones | QGroundControl |