⚠️ Precauciones durante el uso del equipo
Cuidados y precauciones en la operación del EZL.
✈️ Inspección previa al vuelo
Antes de cada operación se debe verificar que:
- El drone y el sensor LiDAR no presenten daños físicos, grietas o deformaciones.
- El sensor LiDAR esté correctamente instalado y asegurado al sistema de montaje.
- Las hélices estén limpias, sin fisuras, deformaciones o desgaste excesivo.
- Las baterías del drone y del control remoto estén completamente cargadas y en buen estado.
- Los conectores eléctricos estén limpios y correctamente acoplados.
- El lente del sensor LiDAR esté limpio y libre de polvo, agua o manchas.
- Las tarjetas de memoria cuenten con espacio suficiente para almacenar los datos del levantamiento.
- El firmware del drone, del sensor LiDAR y del controlador remoto se encuentre actualizado y sea compatible entre sí.
🗺️ Verificación del área de operación
Antes del despegue se recomienda:
- Confirmar que el área esté libre de personas no autorizadas.
- Identificar obstáculos como árboles, postes, edificios, líneas eléctricas, antenas o torres.
- Verificar que no existan interferencias electromagnéticas significativas.
- Confirmar que el vuelo esté permitido conforme a la normativa aeronáutica vigente.
- Definir un área segura para despegue y aterrizaje.
- Establecer rutas de evacuación y procedimientos de emergencia.
🛫 Despegues y aterrizajes
- Despeje la zona de despegue, verifique que esté libre de personas, animales y objetos.
- Asegúrese de seguir todos los puntos del checklist.
- Arme el multirotor únicamente cuando esté listo para el despegue.
- Guarde una distancia mínima de 3 m desde el punto en que el multirotor despegará.
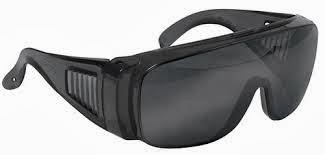
- Utilice lentes oscuros que le permitan la visibilidad al cielo.
- Al aterrizar, asegurarse nuevamente de que no exista ninguna persona, animal u objeto en la zona.
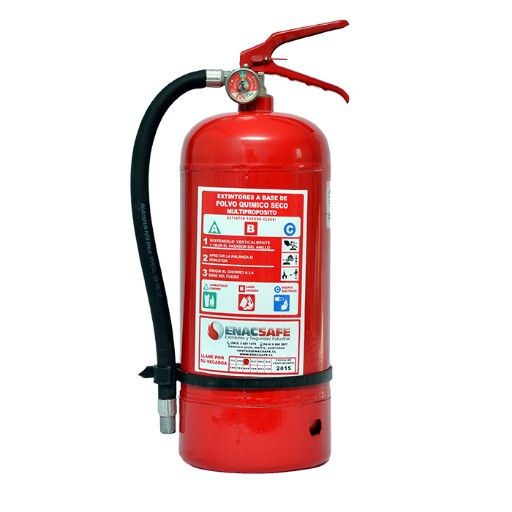
- Mantenga a la mano un extintor de incendios.
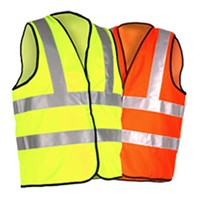
🦺 Uso de equipo de seguridad
Chaleco
Lentes de protección
Extintor
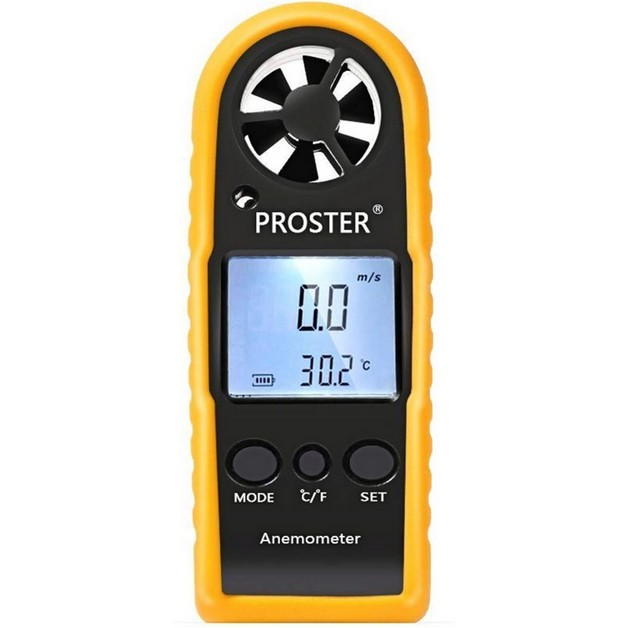
Anemómetro
Cinta para control
Botiquín
🌦️ Condiciones meteorológicas
No se recomienda operar cuando existan
- Lluvia o llovizna.
- Tormentas eléctricas.
- Niebla densa.
- Granizo.
- Vientos superiores a 10 km/h.
- Baja visibilidad.
- Condiciones que puedan afectar la recepción GNSS.
- Vuelos nocturnos.
Las operaciones deben suspenderse inmediatamente cuando las condiciones climáticas comprometan la seguridad del vuelo.
🛰️ Seguridad operacional durante el vuelo
El operador deberá:
- Mantener contacto visual con la aeronave siempre que sea posible.
- No exceder la altura máxima autorizada (120 m AGL).
- Respetar las distancias mínimas respecto a personas y edificaciones.
- Evitar maniobras bruscas que afecten la estabilidad del sensor.
- Supervisar continuamente el nivel de batería.
- Monitorear la intensidad de la señal GNSS y del enlace de comunicación.
- Estar preparado para ejecutar un aterrizaje seguro en caso de emergencia.
- Monitorear el tráfico aéreo en la ventana Fly de QGC, Flight Radar y señal UHF de radio.
🔋 Monitoreo de baterías
Durante la operación:
- Vigilar continuamente el porcentaje de carga.
- Programar el retorno antes de alcanzar el nivel crítico (30%).
- No continuar el vuelo cuando el sistema emita advertencias de batería baja.
🏁 Finalización del vuelo
Después del aterrizaje se debe:
- Detener correctamente el registro del sensor LiDAR.
- Apagar el drone siguiendo la secuencia recomendada en la guía de usuario.
- Retirar las baterías si el equipo no será utilizado nuevamente en el corto plazo.
- Inspeccionar el sensor para verificar que no existan daños ocasionados durante el vuelo.
- Respaldar inmediatamente la información obtenida.
- Registrar el vuelo en bitácora física e IDi Drone Ops, haciendo mención de cualquier eventualidad, mensaje, alerta o incidente importante a resaltar.
🛑 Situaciones en las que debe suspenderse inmediatamente el vuelo
La operación deberá interrumpirse cuando se presente cualquiera de las siguientes condiciones
- Pérdida de señal GNSS.
- Pérdida de comunicación entre el drone y el control remoto.
- Advertencias del sistema IMU o brújula.
- Sobrecalentamiento del sensor LiDAR.
- Batería en nivel crítico.
- Lluvia o condiciones meteorológicas adversas.
- Vientos superiores a 10 km/h.
- Presencia inesperada de aeronaves tripuladas en el área de operación.
- Comportamiento anormal del drone o del sistema de navegación.
🚨 En caso de accidentes / emergencias
Procedimiento ante colisión
- Luego de la colisión, cambie inmediatamente a modo de vuelo manual y suprima el acelerador completamente.
- Proceda a desarmar el equipo en Control Remoto o QGC.
- Desconecte la batería LiPo utilizada (almacenarlas por separado).
- Haga una inspección de los daños y anótelo en la bitácora de vuelo.
- Contacte a su seguro de responsabilidad civil.