🎮 Control Remoto (SIYI MK32)
El EZL se opera con el control remoto SIYI MK32. Esta sección cubre su encendido, carga, controles físicos y los modos de vuelo disponibles.
🔘 2.1 Encendido y apagado
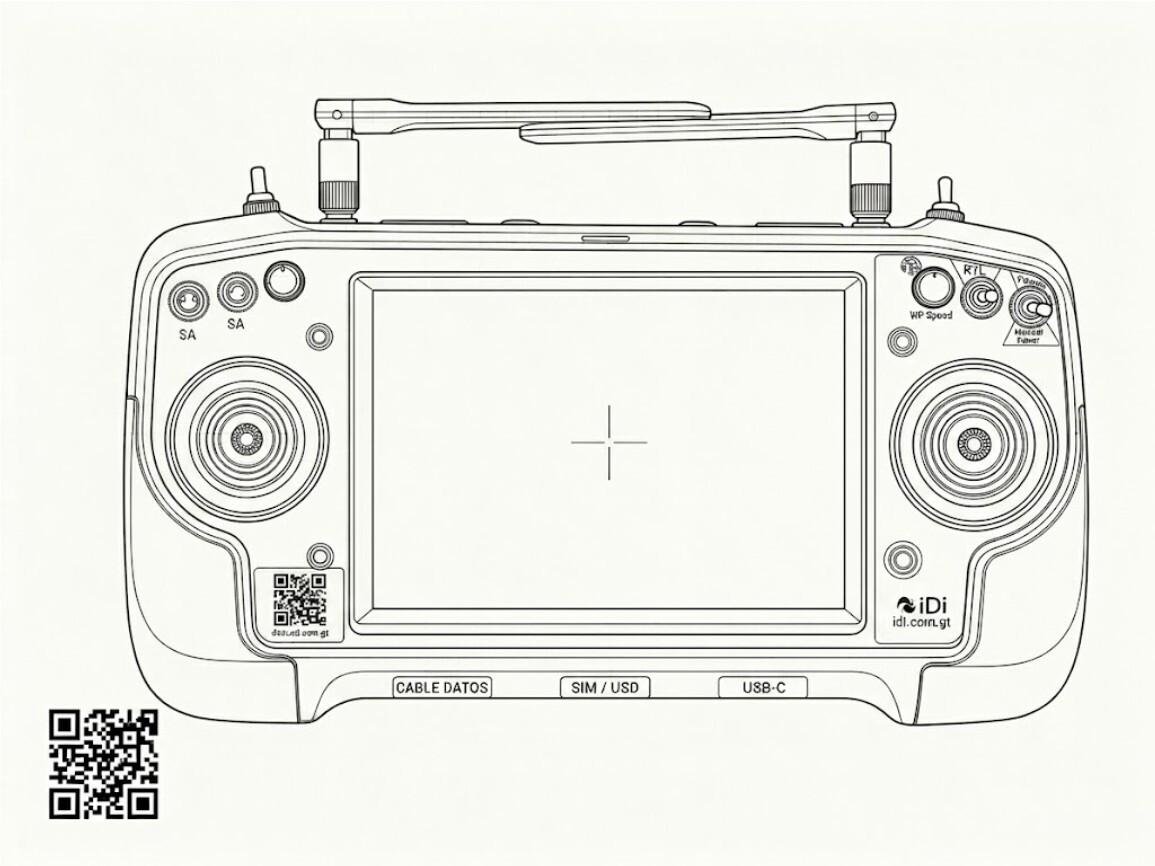
- Encendido: haga clic corto y suelte el botón 1s, luego mantenga sostenido el botón hasta que el control remoto mantenga encendida la luz roja. Luego suelte el botón de encendido.
- Apagado: mantenga presionado el botón de apagar y seleccione la opción de apagar en pantalla.
🔋 2.2 Carga del control remoto
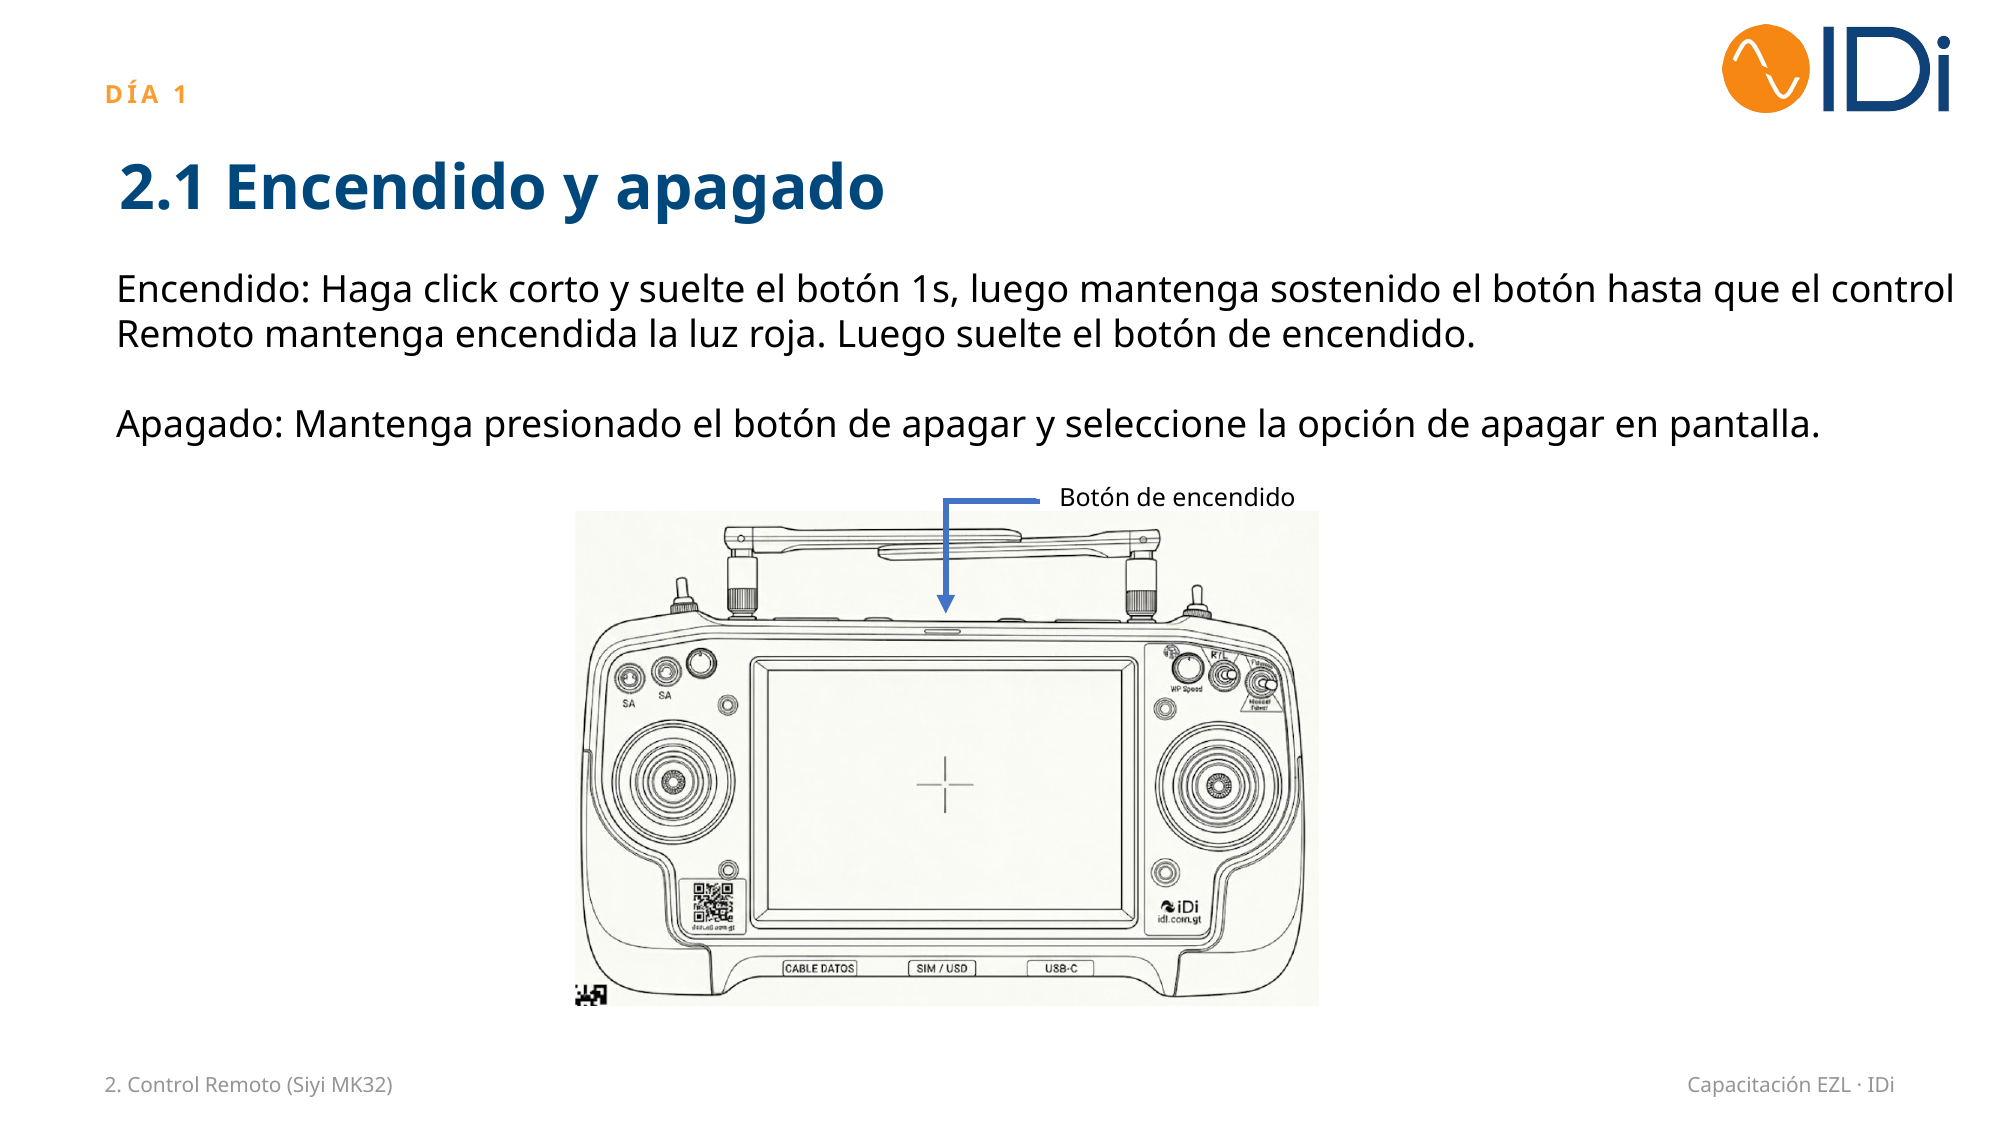
Utilice el cargador y cable provistos con el control remoto para realizar la carga. Conecte el cable al puerto USB tipo C del control remoto.
Cargue el control únicamente cuando este se encuentre apagado. Cargarlo mientras está encendido dañará de manera permanente el dispositivo. Utilice únicamente el cargador y cable provisto con el control.
💻 2.3 Modo de uso SIYI TX / 2.4 Transferencia de misiones vía USB
Pendiente de publicar.
🕹️ 2.4 Controles y modos de vuelo
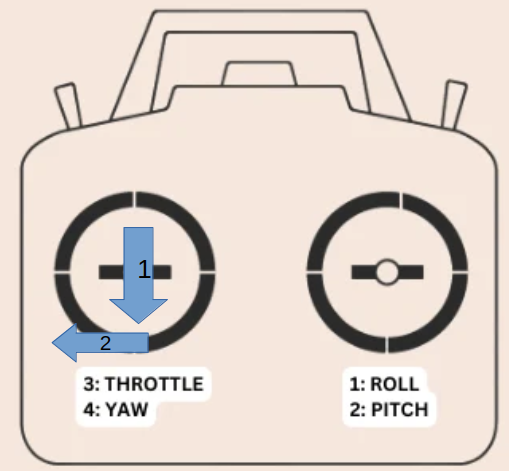
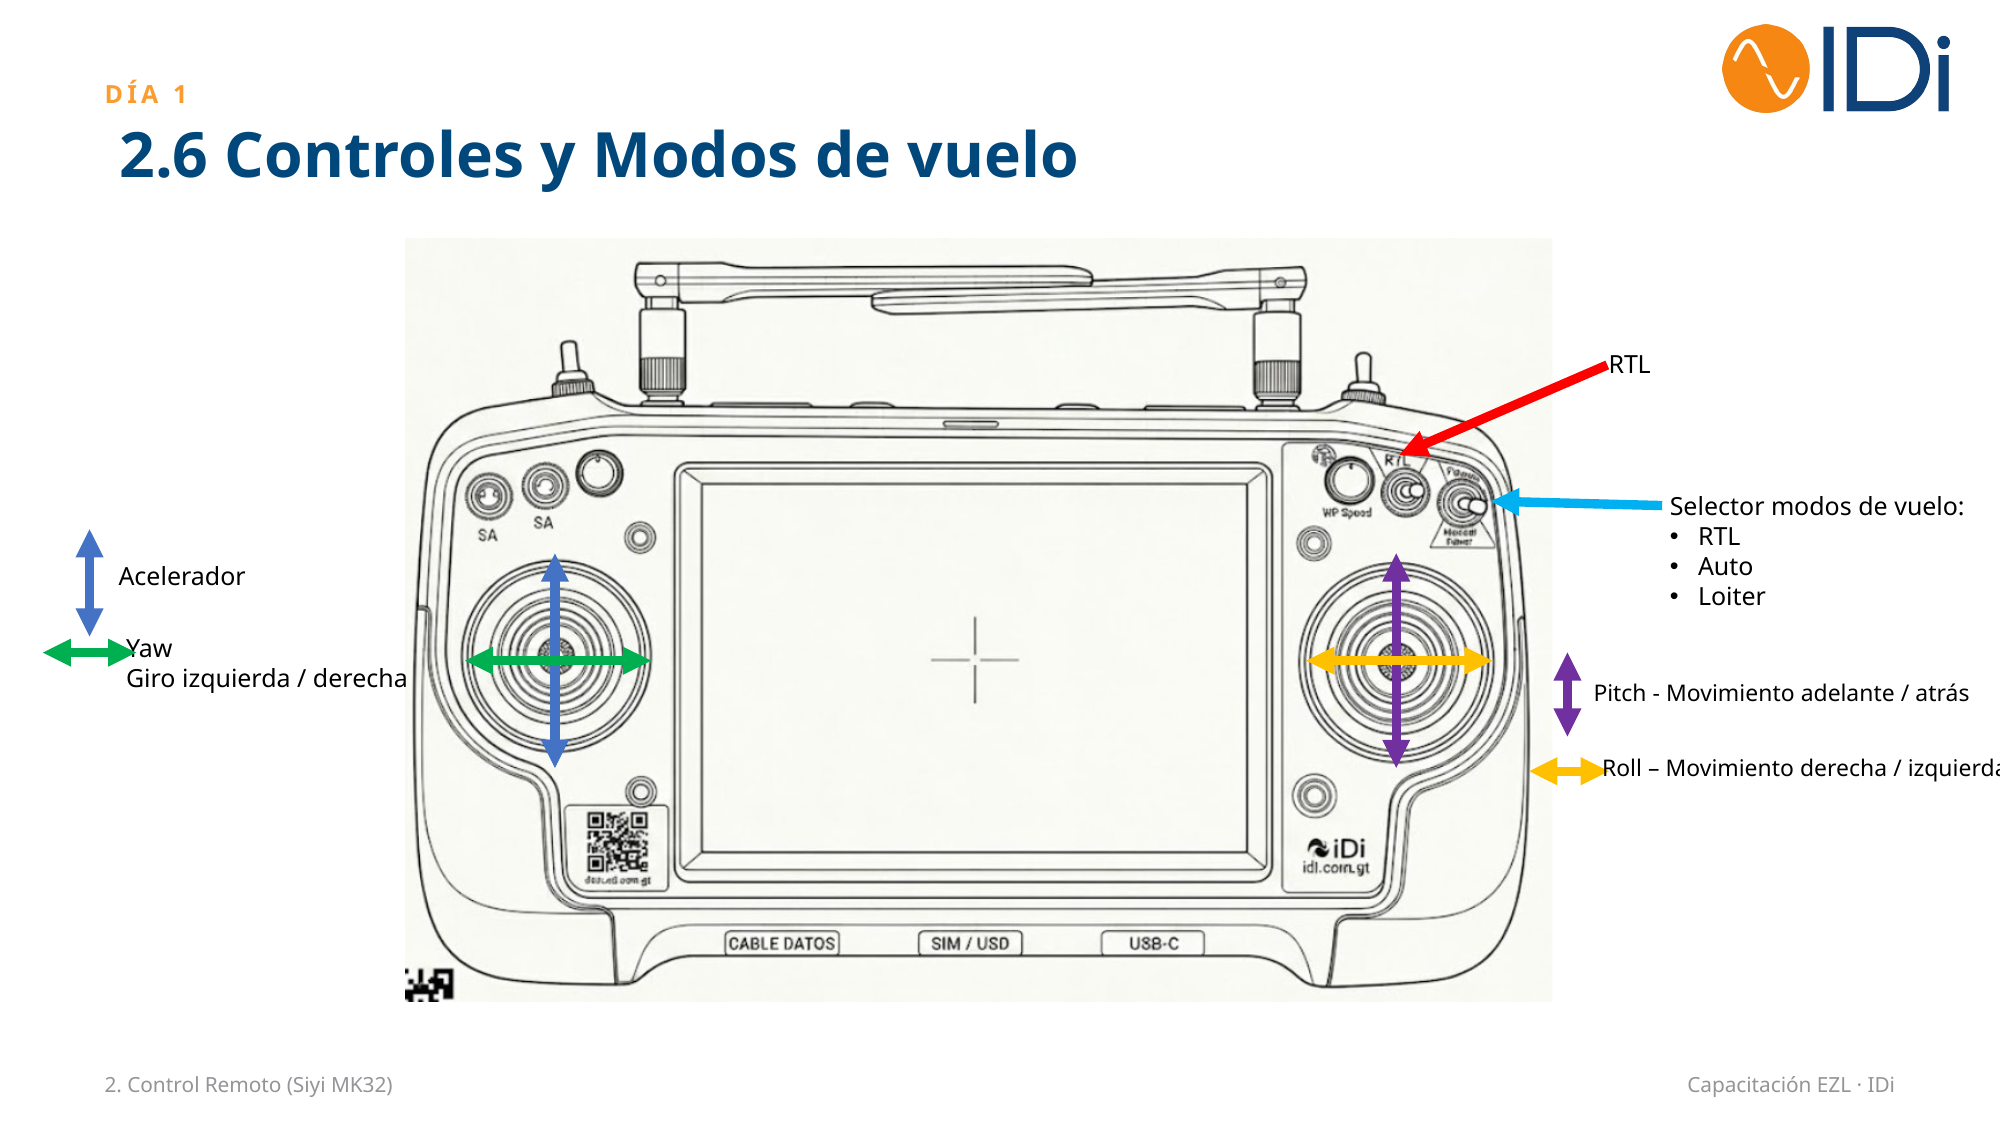
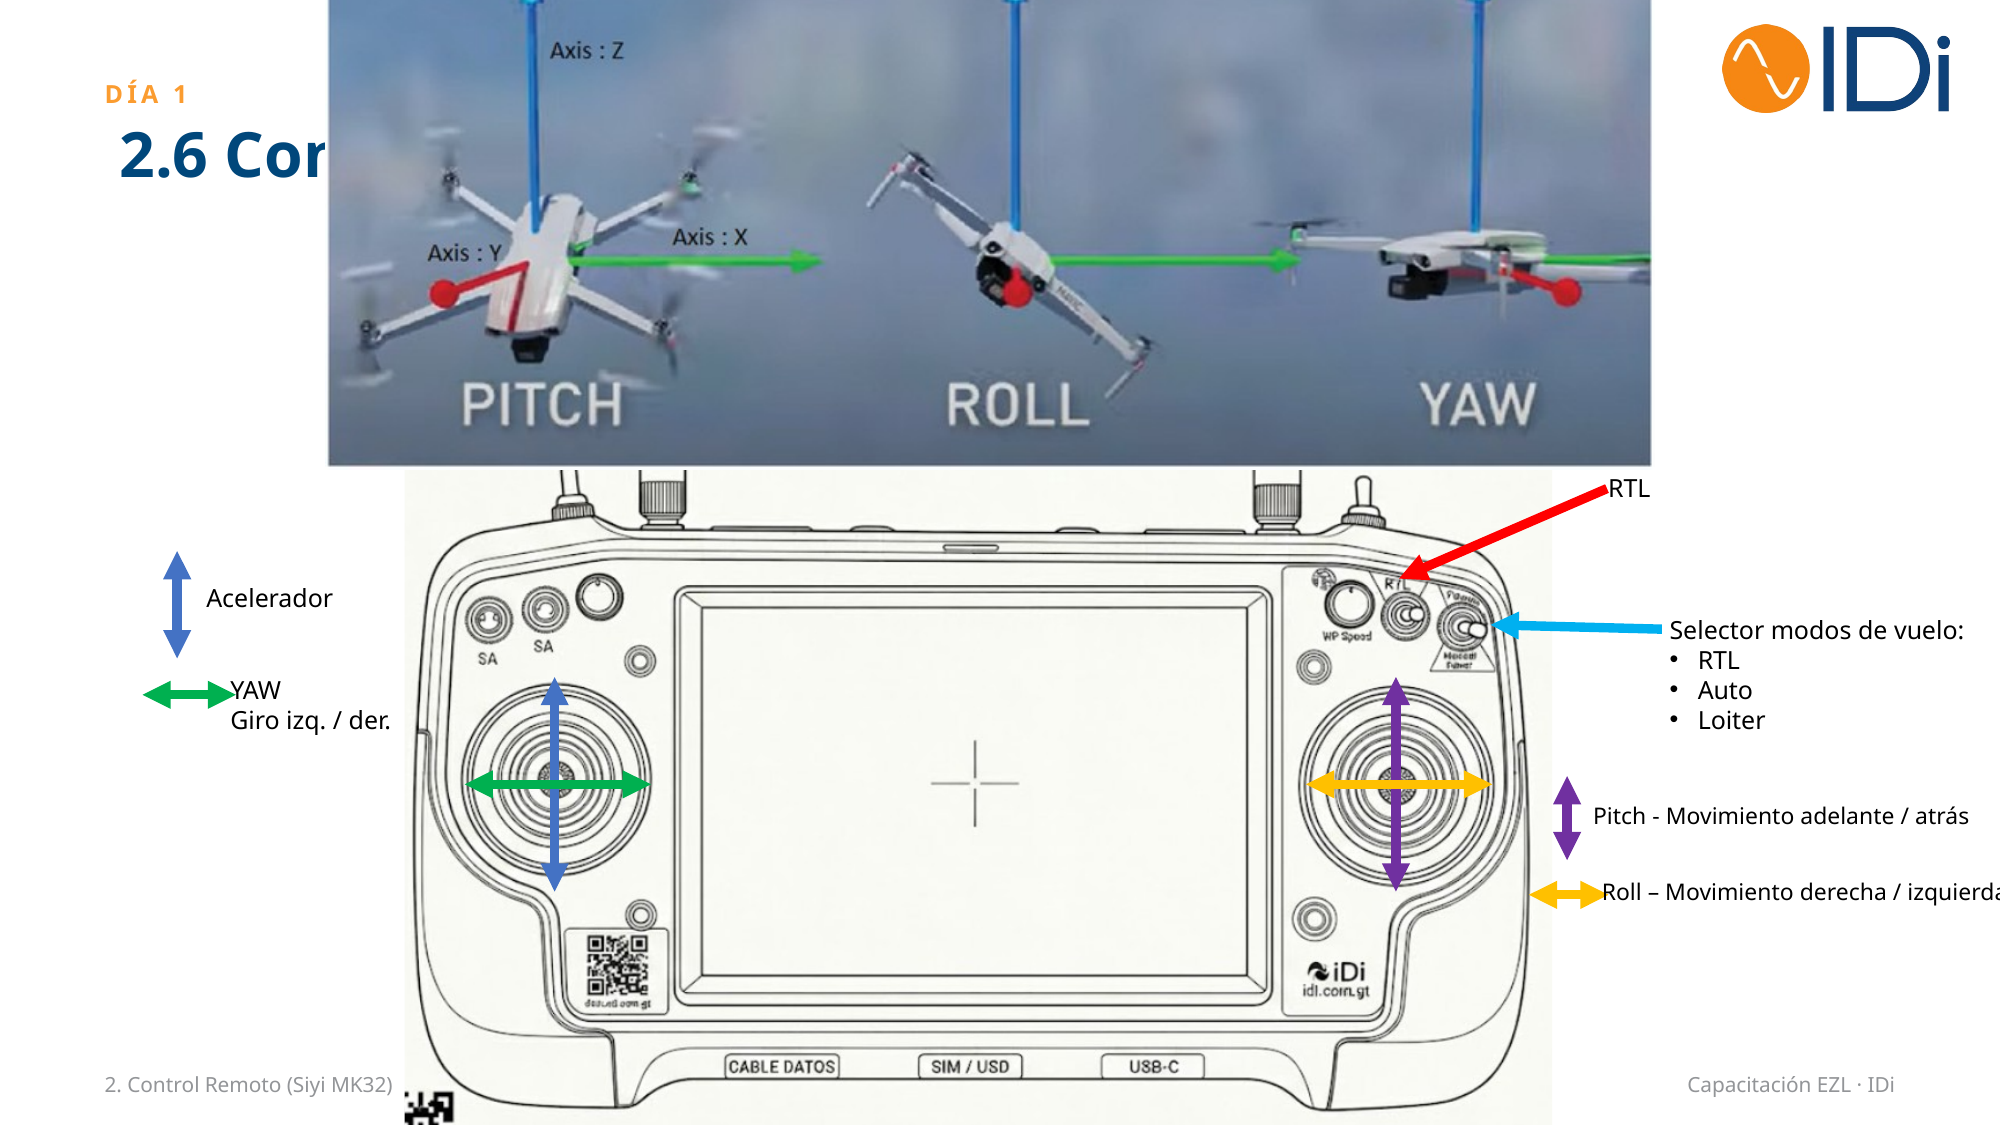
- Acelerador: movimiento vertical del stick izquierdo.
- Yaw: movimiento horizontal del stick izquierdo — giro izquierda / derecha.
- Pitch: movimiento vertical del stick derecho — adelante / atrás.
- Roll: movimiento horizontal del stick derecho — derecha / izquierda.
- Selector de modos de vuelo: RTL, Auto, Loiter.
Los 3 modos de vuelo principales
1. LOITER — Manual asistido por GPS
- El operador controla posición, rumbo, altura y velocidad con los sticks.
- Al soltar los sticks, el dron se queda fijo en el aire (mantiene altura, posición y rumbo).
- En este modo de vuelo es el único en el que debemos armar y desarmar.
2. AUTO — Vuelo automático de la misión
- El dron ejecuta solo la misión guardada en memoria.
- Cambiar a LOITER = pausar la misión.
- Cambiar a RTL = abortar la misión.
3. RTL — Regreso a casa (Return To Launch)
- El dron vuelve al punto donde fue armado (casa).
- Si vuela por debajo de la altura de RTL, sube a esa altura y luego regresa.
- Si vuela por encima, mantiene su altura y regresa.
- Ya sobre el punto de casa, inicia el descenso.
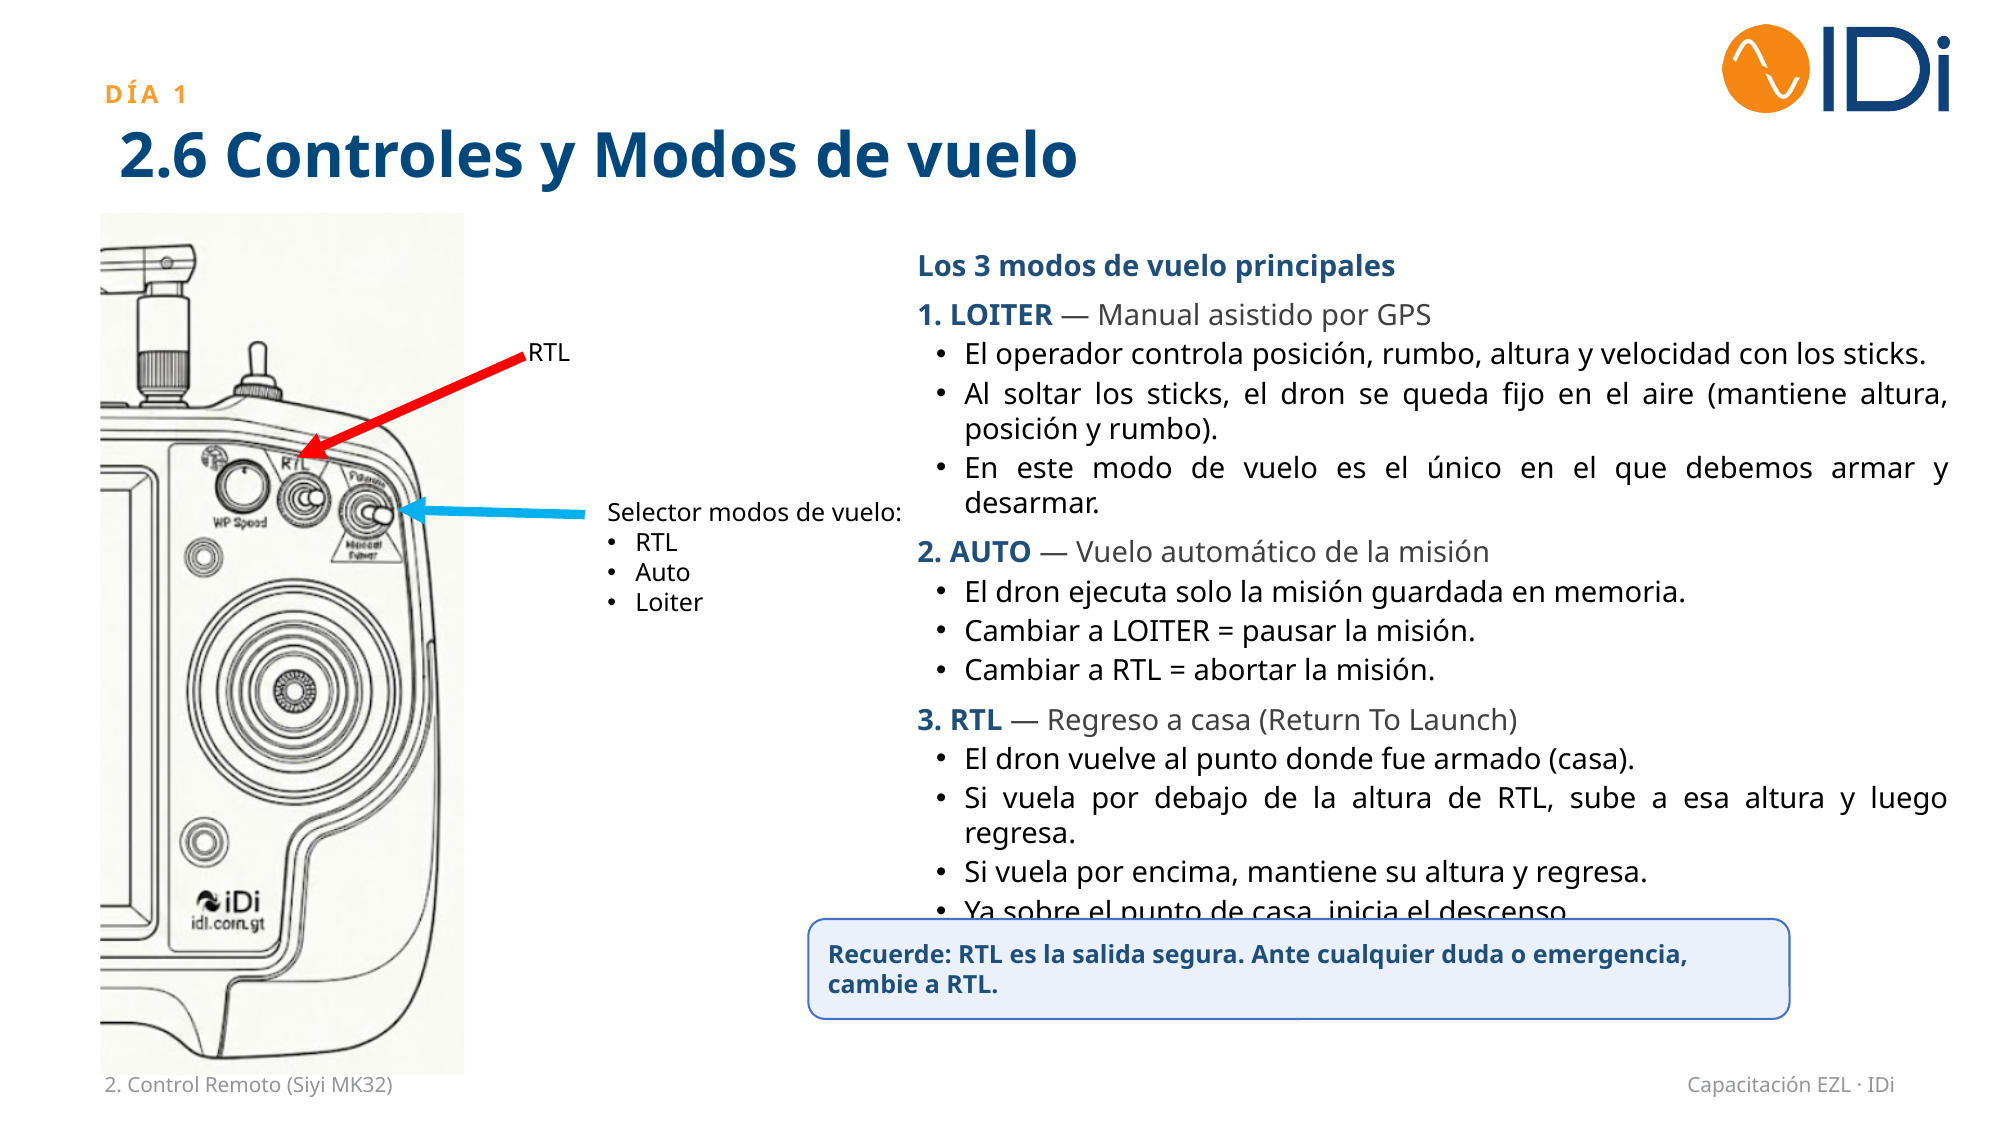
RTL es la salida segura. Ante cualquier duda o emergencia, cambie a RTL.
🛩️ Armado y Desarmado
Esta secuencia de comandos únicamente la podemos realizar cuando el dron se encuentra en Modo de vuelo Loiter.
- Armado: Se refiere a activar los motores, únicamente debemos hacerlo cuando ya estamos listos para despegar, luego de haber realizado todas las verificaciones previas del vuelo.
- Desarmado: Se refiere a desactivar los motores, lo ejecutamos posteriormente al aterrizaje.
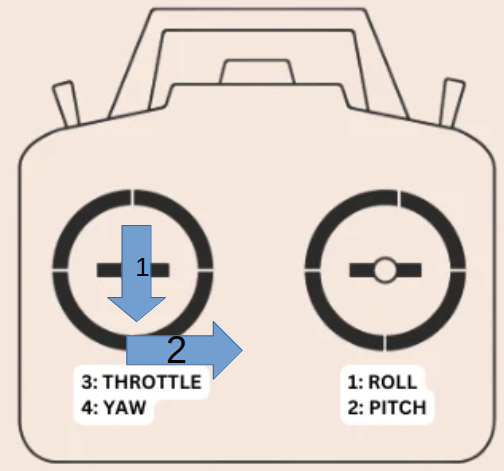
- Mueva el stick izquierdo (acelerador) de forma central y completamente hacia abajo.
- Una vez abajo, mueva el stick izquierdo, completamente hacia la derecha.
- Espere 5 segundos en esa posición, el dron mostrará en QGC un mensaje de dron armado y las hélices comenzaran a girar.
- Mateniendo el acelerador abajo, regréselo hacia el centro y súbalo letamente para comenzar a elevar el dron.
- Espere a que el dron aterrice completamente y se encuentre estable.
- Mueva el stick izquierdo (acelerador) de forma central y completamente hacia abajo.
- Una vez abajo, mueva el stick izquierdo, completamente hacia la izquierda.
- Espere 5 segundos en esa posición, el dron mostrará en QGC un mensaje de dron desarmado y las hélices dejarán de girar.
- A partir de este momento es seguro manipular el dron.